Posts Tagged with "ISO 26262"

既に発行済みのブログであっても適宜修正・追加することがあります。
We may make changes and additions to blogs already published.
posted by sakurai on September 25, 2026 #1130

第3回査読が返ってきました。

Review # 1
Comments for the AUTHOR:
Paper and presentation are acceptable.

もともとこのレビューがあり、修正箇所の指摘が無いため、特に対応していませんでしたが、

Review # 3
Comments for the AUTHOR:
Paper is acceptable.

と、なんともあっさりしたもので、最終版を出せとの指示でした。学会登録も済ませ、これで10月の正式採択を待つのみです。

表1130.1 RAMS 2027へのマイルストーン
期限 マイルストーン 状態
2026/4/30 アブストラクト投稿締め切り(システム入力) 済
2026/6/2 アブストラクト採択結果 採択済
2026/7/31 初稿論文、プレゼン投稿締め切り(氏名、所属無し版) 済
2026/9/1 第1, 2回査読結果 済
2026/9/7 第1, 2回査読対応 済
2026/9/24 第3回査読結果 済
2026/9/24 第3回査読対応 済
2026/9/24 最終論文、プレゼン投稿締め切り(氏名、所属有り版) 済
2026/9/24 学会出席登録締め切り 済

左矢前のブログ 次のブログ右矢

posted by sakurai on September 23, 2026 #1128

日本テクノセンター様主催で、「車載電子部品・ECUにおける機能安全と安全分析・安全設計のポイント」と題するセミナーを以下の要領で実施します。

項目 内容
開催日時 2026年10月23日(金)10:00~17:00
開催場所 オンラインセミナー
受講対象者 車載電子部品・半導体・ECU・マイコンの設計、開発、品質管理に関わる技術者
予備知識 電子回路・半導体・ECU・マイコンの知識があれば理解に役立つ。
修得知識(要約) ISO 26262の安全・リスク・安全要求の基礎、故障分類とFMEA・FTAによる分析、ハードウェアの安全性評価と設計レビューへの応用
プログラム(要約) 1. ISO 26262の概要、安全とリスク、故障を考慮した設計
2. HARAから安全目標・要求への展開と時間制約
3. 主機能と安全機構、SPF・RF・DPF・LFの分類
4. FMEA・FMEDA・FTAを使った故障シナリオの分析
5. SPFM・LFM・PMHFによる定量的な安全性評価
6. 診断カバレージ、冗長化、共通原因故障、実務での確認事項
キーワード ISO 26262、機能安全、HARA、Safety Goal、ASIL、FTTI、Safety Mechanism、SPF、単一故障、RF、DPF、LF、潜在故障、FMEA、FTA、SPFM、LFM、PMHF、設計レビュー、冗長設計
タグ 回路設計/電子機器
講師 FSマイクロ研究所 代表研究員 桜井 厚
受講料 一般:1名49,500円(税込)
同時複数申込:1名44,000円(税込)
会場 Web会議システムで受講するオンライン形式

出典:日本テクノセンター「車載電子部品・ECUにおける機能安全と安全分析・安全設計のポイント」


左矢前のブログ 次のブログ右矢

posted by sakurai on September 9, 2026 #1114

RAMS 2027運営者がメーリングリストに対して一斉送信したメールを引用します。

Jan 25–28, 2027

Hilton St. Petersburg Bayfront

St Petersburg, Florida, USA

The 73rd Annual Reliability and Maintainability Symposium

“Reliability, Maintainability and Safety in a Changing World:

From Legacy Systems to AI-Enabled Futures"

January 25--28, 2027

Sakurai Atsushi

Functional Safety Researcher

FS Micro Laboratory, Nagoya, Japan


THE RAMS® RIPPLE EFFECT


One idea can inspire the next.


My RAMS® journey began in 2020 when I presented independent research sparked by a practical inconsistency I encountered in an industry standard formula while working in automotive functional safety.


Presenting that work at RAMS® gave me the opportunity to share my ideas with a global community of reliability professionals and researchers. What happened afterward is one of the reasons I continue to return to RAMS every year.


My research has become part of a virtuous cycle of inspiration. Insights from a RAMS® 2025 presentation inspired my RAMS 2026 paper on integrating AI with Fault Tree Analysis (FTA). At the same time, I was deeply moved to hear from fellow RAMS attendees that ideas from my own papers had helped advance their research.


That is what makes the RAMS® community so special.


An idea shared by one researcher can inspire another. That new insight can lead to another paper, another conversation, and another innovation. Through this ongoing exchange, RAMS® creates a chain reaction of knowledge and collaboration that moves reliability engineering forward.


And importantly, RAMS® remains a remarkably welcoming environment for newcomers discovering the field and for established experts pushing its boundaries.


At RAMS® 2027, I look forward to continuing that chain reaction and seeing what new ideas we inspire in one another.


--Sakurai Atsushi, RAMS® presenter since 2020


What will your next idea be?

Join the RAMS® community at RAMS® 2027.


Register now

和訳を載せておきます。

THE RAMS® RIPPLE EFFECT

ひとつのアイデアが、次のアイデアを生み出す。

私のRAMS®との関わりは2020年に始まった。当時、自動車の機能安全分野で働いていた際、規格公式に見られた実用上の不整合をきっかけに、独自の研究を行い、その成果を発表したのだ。

RAMS®でその研究を発表することで、私は世界中の信頼性専門家や研究者からなるコミュニティと自分のアイデアを共有する機会を得た。その後起こったことが、私が毎年RAMSに戻り続けている理由の一つだ。

私の研究は、インスピレーションの好循環の一部となった。RAMS® 2025での発表から得た洞察が、AIとフォールトツリー解析(FTA)の統合に関する私のRAMS 2026論文の着想源となった。同時に、他のRAMS参加者から、私の論文のアイデアが彼らの研究の進展に役立ったと聞き、深く感動した。

それこそが、RAMS®コミュニティをこれほど特別なものにしている理由だ。

ある研究者が共有したアイデアが、別の研究者にインスピレーションを与える。その新たな洞察は、次の論文、次の対話、そして次のイノベーションへとつながる。こうした継続的な交流を通じて、RAMS®は信頼性工学を前進させる知識と協働の連鎖反応を生み出している。

そして重要なことに、RAMS®は、この分野を初めて知る初心者にとっても、その境界を押し広げるベテランの専門家にとっても、驚くほど受け入れやすい環境であり続けている。

RAMS® 2027では、その連鎖反応を継続し、互いにどのような新しいアイデアを刺激し合えるかを楽しみにしている。

--桜井厚、2020年よりRAMS®発表者

あなたの次のアイデアは何だろうか?


左矢前のブログ 次のブログ右矢

posted by sakurai on September 6, 2026 #1113

第1回査読が返ってきました。

Paper is acceptable and excellent. Presentation looks excellent also. Comment to Author: Recommend adding recommendation(s) when presenting the slides to address how to overcome the differences you have identified in the comparisons.

(訳)論文の内容は妥当かつ優れている。プレゼンテーションも素晴らしい。著者へのコメント:スライドを提示する際には、比較で確認された相違点をどのように克服すべきかについて、具体的な提言を加えることを推奨する。

とのことで、スライドの最後にRecommendationを追加することを検討中です。表1113.1はRAMS 2027正式採択までのマイルストーンであり、今後適宜更新します。

表1113.1 RAMS 2027へのマイルストーン
期限 マイルストーン 状態
2026/4/30 アブストラクト投稿締め切り(システム入力) 済
2026/6/2 アブストラクト採択結果 採択済
2026/7/31 初稿論文、プレゼン投稿締め切り(氏名、所属無し版) 済
2026/9/1 第1回査読結果 済
2026/9/7 第1回査読対応 済
2026/9/30 最終論文、プレゼン投稿締め切り(氏名、所属有り版)
2026/10/10 学会出席登録締め切り

左矢前のブログ 次のブログ右矢

posted by sakurai on July 23, 2026 #1097

7月末がRAMS 2027論文の締め切りであり、氏名、所属無し版を投稿しました。表1097.1はRAMS 2027正式採択までのマイルストーンであり、今後適宜更新します。
 

表1097.1 RAMS 2027へのマイルストーン
期限 マイルストーン 状態
2026/4/30 アブストラクト投稿締め切り(システム入力) 済
2026/6/2 アブストラクト採択結果 採択済
2026/7/31 初稿論文、プレゼン投稿締め切り(氏名、所属無し版) 済
2026/8/X 第1回査読結果
2026/8/X 第1回査読対応
2026/9/30 最終論文、プレゼン投稿締め切り(氏名、所属有り版)
2026/10/10 学会出席登録締め切り

左矢前のブログ 次のブログ右矢

RAMS2026プレゼン資料

posted by sakurai on June 25, 2026 #1096

RAMS2026で発表したプレゼン資料のスライドショウです。


左矢前のブログ 次のブログ右矢

新PMHF式の導出 IFUモデル編 (3)

posted by sakurai on June 24, 2026 #1095

ここで、$U_\text{SM}(t)$は、 $$ U_\text{SM}(t)=(1−K_\text{SM2,DPF})⁢F_\text{SM}(t)+K_\text{SM2,DPF}⁢F_\text{SM}(u),\ \ u:=t\bmod\tau \tag{1095.1} $$ と導出されますが、ここで故障率が非常に小さい($\lambda_\text{SM1}u\le\lambda_\text{SM1}t\ll1$)ことを利用すれば、 $$ \begin{aligned} U_\text{SM}(t)&=(1−K_\text{SM2,DPF})(1-e^{-\lambda_\text{SM1}t})+K_\text{SM2,DPF}⁢(1-e^{-\lambda_\text{SM1}u})\\ &\approx(1−K_\text{SM2,DPF})⁢\lambda_\text{SM1}t+K_\text{SM2,DPF}⁢\lambda_\text{SM1}u,\ \ u:=t\bmod\tau \end{aligned} \tag{1095.2} $$

従って、(1094.2)及び(1094.4)を加えれば

$$ \begin{aligned} f_\text{VSG}(t)&=f_\text{SPF}(t)+f_\text{DPF}(t)\\ &\img[-1.35em]{/images/withinseminar.png}\\ &=\lambda_\text{IF,SPF}+U_\text{SM}(t)\lambda_\text{IF,DPF} \end{aligned} \tag{1095.3} $$

VSG確率密度関数が求められたので、これに(1095.2)を代入し、車両寿命間で積分します。

$$ \require{cancel} \begin{aligned} &PMHF(T):=\frac{1}{T}F_\text{VSG}(T)=\frac{1}{T}\int_0^Tf_\text{VSG}(t)dt\\ &\img[-1.35em]{/images/withinseminar.png}\\ &=\lambda_\text{IF,RF}+\frac{1}{2}\lambda_\text{IF,DPF}\left[\lambda_\text{SM1,DPF,lat}T+\lambda_\text{SM1,DPF,det}\tau\right] \end{aligned} \tag{1095.4} $$

$$\img[-1.35em]{/images/withinseminar.png}$$ これはISO 26262初版のPMHF公式と完全に一致します。

本稿はRAMS 2027に投稿予定であるため、重要な数式を一部秘匿しています。


左矢前のブログ 次のブログ右矢

新PMHF式の導出 IFUモデル編 (2)

posted by sakurai on June 23, 2026 #1094

図1094.1にIF-SM1-SM2から構成されるサブシステムの状態遷移モデルを示します。
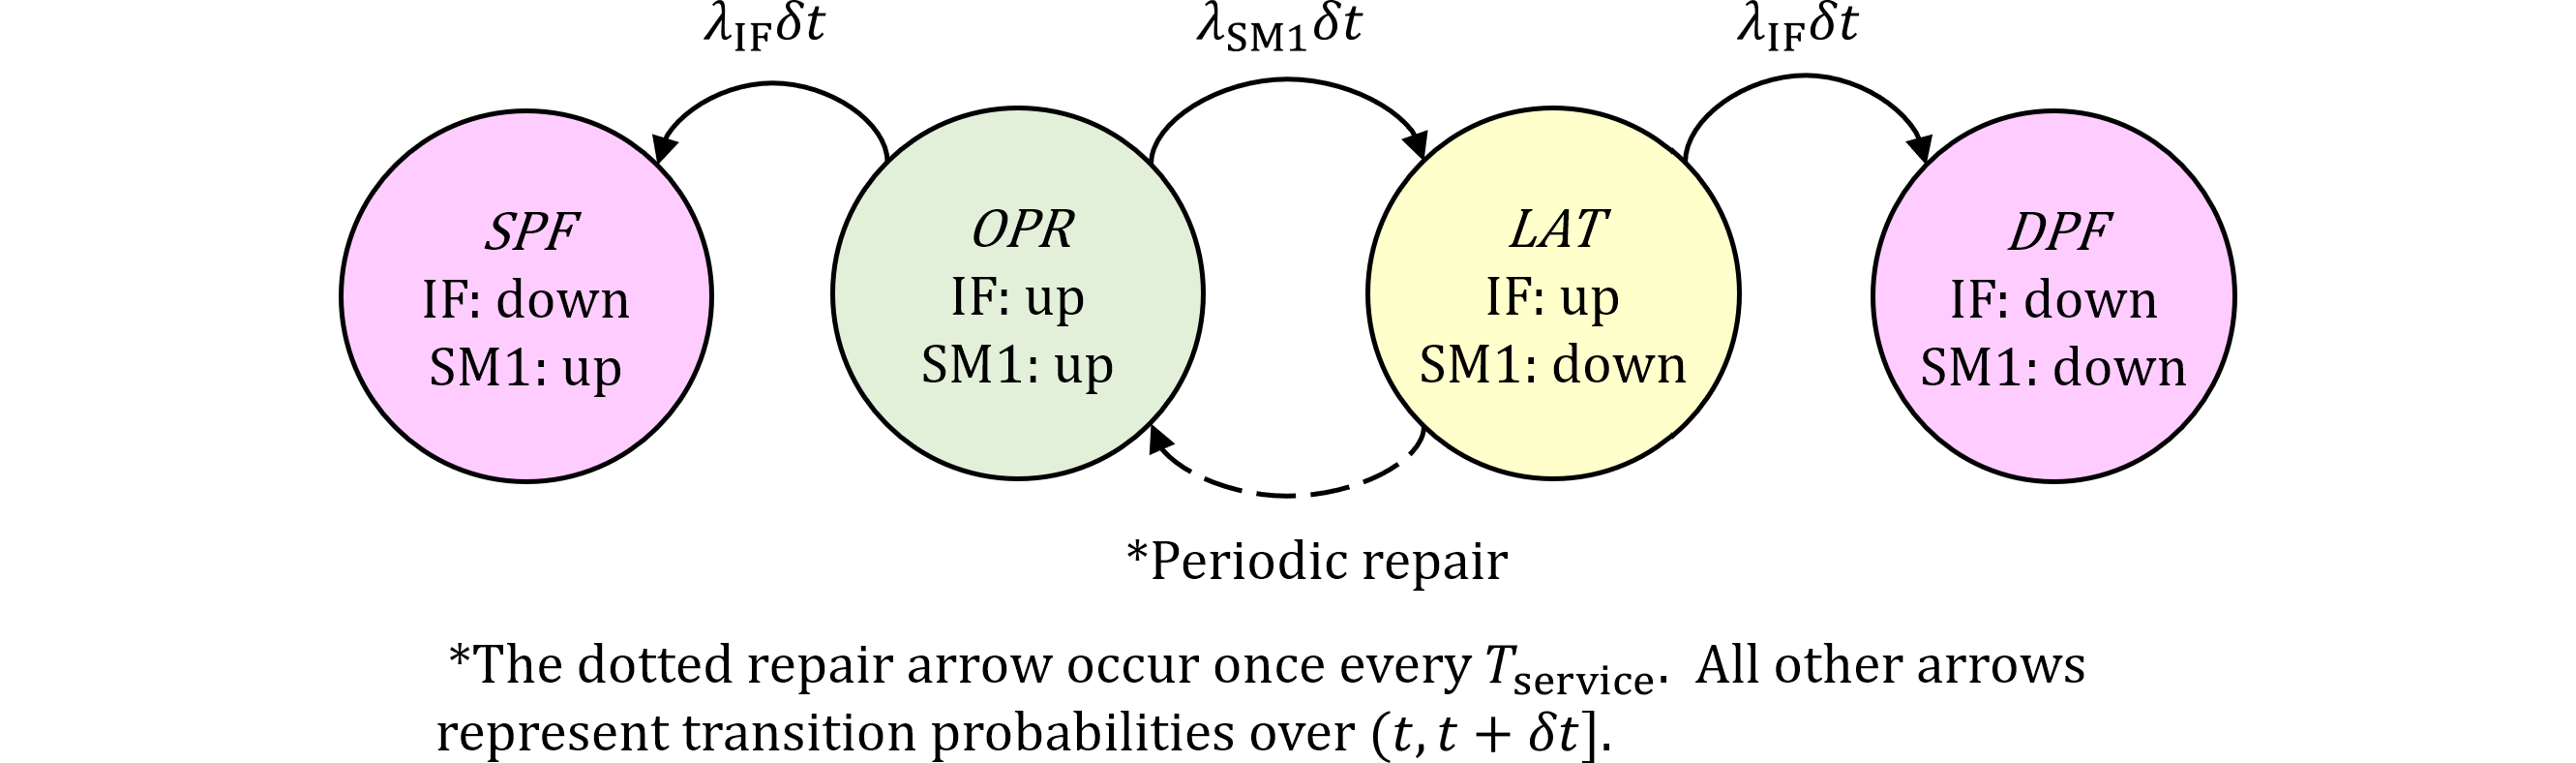
図1094.1
図1094.1 状態遷移モデル

まず、微小時間間隔$[t, t+dt)$において初めてSPFによりVSGとなる場合を考えます。ここで、$F_\text{SPF}(t)$はSPF分岐による累積初回VSG確率を表すものとします。SPFは図1094.1においてOPR→SPFとなる場合です。ここで、IFの初回故障時刻を $\sigma_\text{IF}:=\inf\{s\ge0\mid \eta^\text{IF}_s\notin\mathcal{M}_\text{IF}\}$ とおきます。SPF分岐では、時刻$t$までIFが故障しておらず、時刻$t$でSM1が稼働中であり、区間$[t,t+dt)$でIFがSM1により防止できない故障集合$\mathcal{P}_\text{IF,SPF}$へ遷移します。 従って、IFとSMの故障は独立であること、及び条件つき確率の乗法定理を用いて

$$\img[-1.35em]{/images/withinseminar.png}$$

両辺を$dt$で割り、$dt\rightarrow0$の極限を取れば、

$$ f_\text{SPF}(t):=\frac{d}{dt}F_\text{SPF}(t)=A_\text{SM}(t)R_\text{IF}(t)\lambda_\text{IF,SPF} \tag{1094.2} $$

となります。さらに、通常の希事象近似ではIF自身の生存確率を$R_\text{IF}(t)\approx1$と置くため、

$$ f_\text{SPF}(t)\approx A_\text{SM}(t)\lambda_\text{IF,SPF} \tag{1094.3} $$

となります。ここで$A_\text{SM}(t)$は、OPR→SPF遷移に必要なSM1の稼働状態占有確率を表すため残します。一方、$R_\text{IF}(t)$は、IFが時刻$t$まで故障していないことを表す生存確率です。標準的なPMHF近似では、このIF自身の生存確率補正を1と置きます。

同様に初めてDPFによりVSGとなる場合を考えます。ここで、$F_\text{DPF}(t)$はDPF分岐による累積初回VSG確率を表すものとします。DPFは図1094.1においてLAT→DPFとなる場合です。この場合、時刻$t$でSM1は既に潜在故障状態にあり、IFはまだ故障していません。そのため、区間$[t,t+dt)$で後続のIF故障が発生するとDPFとなります。SM1は既に故障しているため、この後続IF故障は$\mathcal{P}_\text{IF,SPF}$ではなく、IF故障の全体集合$\mathcal{P}_\text{IF}$への遷移として扱います。

$$\img[-1.35em]{/images/withinseminar.png}$$

$\eta^\text{IF}_{t+dt}\in\mathcal{P}_\text{IF}$に注意します。SPFに遷移する場合は$\mathcal{P}_\text{IF,SPF}$への遷移を考えましたが、これはSM1が稼働している場合にSM1で防止できないIF故障だけがSPFとなるためです。一方、DPFに遷移する場合は既にSM1が潜在故障しているため、後続のIF故障はIF故障の全体集合$\mathcal{P}_\text{IF}$で扱います。

同様に両辺を$dt$で割り、$dt\rightarrow0$の極限を取れば、

$$ f_\text{DPF}(t):=\frac{d}{dt}F_\text{DPF}(t)=U_\text{SM}(t)R_\text{IF}(t)\lambda_\text{IF} \tag{1094.5} $$

となります。さらに、同じ希事象近似により$R_\text{IF}(t)\approx1$と置くため、

$$ f_\text{DPF}(t)\approx U_\text{SM}(t)\lambda_\text{IF} \tag{1094.6} $$

となります。

本稿はRAMS 2027に投稿予定であるため、重要な数式を一部秘匿しています。


左矢前のブログ 次のブログ右矢

新PMHF式の導出 IFUモデル編

posted by sakurai on June 22, 2026 #1093

以前の記事では確率の事象を記述するために $$ \Pr\{\text{IF up at }t\} \tag{1093.1} $$ 等と自然言語で記述していました。本稿からは確率論をベースにこれを集合で書くことにします。

確率空間$(\Omega, \mathcal{F}, \Pr)$を考えます。 IFのup state(動作状態)集合を$\mathcal{M}_\text{IF}$とし、$(\eta^\text{IF}_t)_{t\ge0}$を確率空間上のIFの確率過程とすれば、上記確率は、 $$ \Pr\{\eta^\text{IF}_t\in\mathcal{M}_\text{IF}\} \tag{1093.2} $$ と書けます。PMHFはVSGとなる確率の車両寿命平均であり、一度起きると再び動作することは無いと考えます。従って、

$$ M_\text{PMHF}:=\frac{1}{T}F_\text{VSG}(T) \tag{1093.3} $$ ただし、$T$は車両寿命です。ここで、最初にVSGとなる時刻を$\sigma_\text{VSG}$とすれば、それは以下で表せます。

$$ \sigma_\text{VSG}:=\inf\{t\ge0\mid N^\text{VSG}_t\ge1\} \tag{1093.4} $$ ただし、$(N^\text{VSG}_t)_{t\ge0}$はVSGの計数確率過程です。

また、反対にIFのdown state(不稼働状態)集合を$\mathcal{P}_\text{IF}$とすれば、VSGはIFUモデルの場合IFのフォールトのみで起こり、それはSPFとDPFに分解できることから、 $$ \mathcal{P}_\text{VSG}=\mathcal{P}_\text{IF,SPF}\cup\mathcal{P}_\text{IF,DPF},\ \ \mathcal{P}_\text{IF,SPF}\cap\mathcal{P}_\text{IF,DPF}=\varnothing \tag{1093.5} $$ Christiane Cocozza-Thivent他の論文"The Failure Rate in Reliability. Numerical Treatment"の(1.2)式によれば、Vesely故障率は以下のように定義されます。

$$ \begin{cases} \lambda_\text{v,IF,SPF}(t):=\displaystyle\lim_{dt\rightarrow0}\frac{\Pr\{\eta^\text{IF}_{t+dt}\in\mathcal{P}_\text{IF,SPF}\mid\eta^\text{IF}_{t}\in\mathcal{M}_\text{IF}\}}{dt},\\ \lambda_\text{v,IF,DPF}(t):=\displaystyle\lim_{dt\rightarrow0}\frac{\Pr\{\eta^\text{IF}_{t+dt}\in\mathcal{P}_\text{IF,DPF}\mid\eta^\text{IF}_{t}\in\mathcal{M}_\text{IF}\}}{dt} \end{cases} \tag{1093.6} $$

Vesely故障率をCTMCの遷移率(定数)とし、IFの故障率をSM1のカバレージ$K_\text{SM1,RF}$で分割すれば、 $$ \begin{cases} \lambda_\text{v,IF,SPF}(t)=\lambda_\text{IF,SPF}=(1-K_\text{SM1,RF})\lambda_\text{IF},\\ \lambda_\text{v,IF,DPF}(t)=\lambda_\text{IF,DPF}=K_\text{SM1,RF}\lambda_\text{IF} \end{cases} \tag{1093.7} $$ となります。ただし、Kパラメータの記法は規格第2版を踏襲し、オウナ記法としています。例えば、$K_\text{SM1,RF}$はSM1が持つ、IFに対する診断カバレージと読みます。

本稿はRAMS 2027に投稿予定であるため、重要な数式を一部秘匿しています。


左矢前のブログ 次のブログ右矢

posted by sakurai on June 19, 2026 #1092

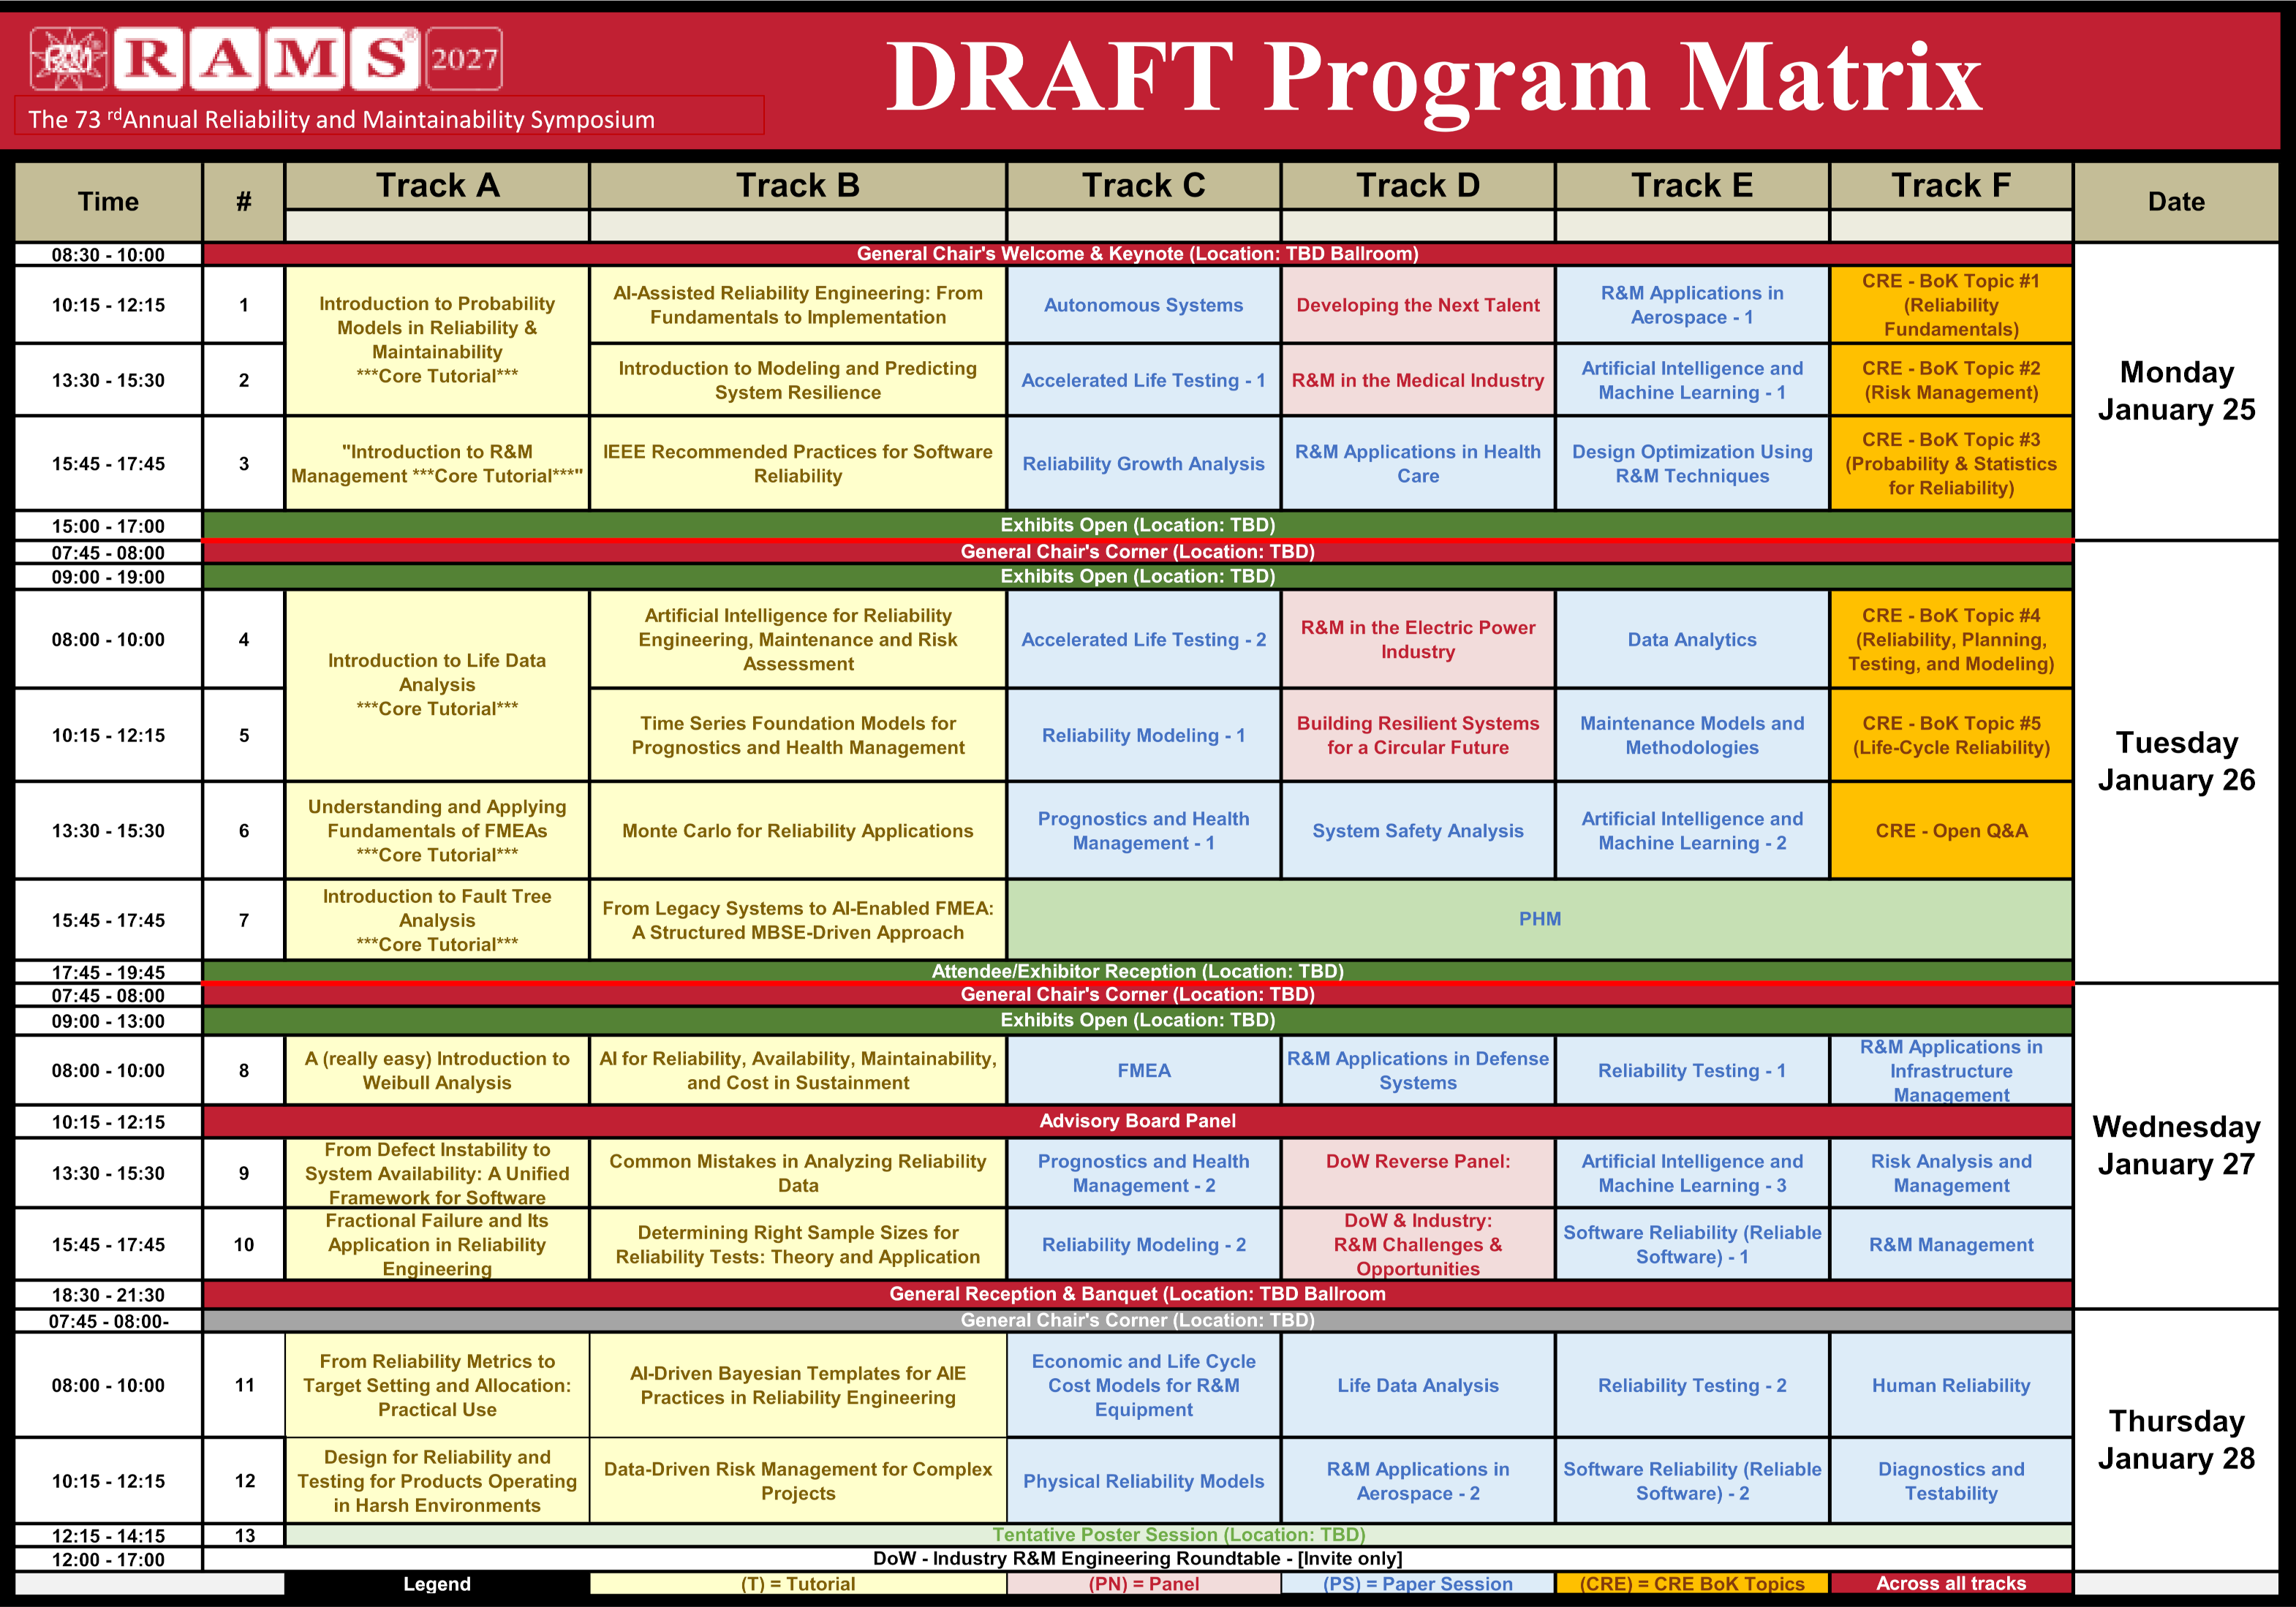
図1092.1
図1092.1 RAMS 2027のプログラムマトリクス

2027年1月25日から米国フロリダ州セントピーターズバーグのヒルトンホテルで開催される予定のRAMS 2027(73rd Annual Reliability and Maintainability Symposium)の暫定プログラムマトリクスが発表されました。


左矢前のブログ 次のブログ右矢


ページ: